


 Procesos Industriales. Industria 4.0
 Informática Industrial
 Robótica
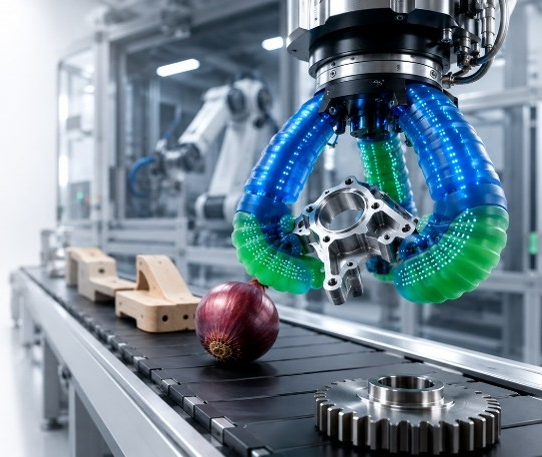
El objetivo principal del proyecto FLEXMOD (Robótica Blanda para una Automatización Industrial Flexible y Modular) es el diseño, desarrollo y validación experimental de una arquitectura robótica disruptiva basada en tecnologías “soft” (blandas) e inteligencia mediante percepción manipulativa, orientada a eliminar las barreras de automatización en entornos industriales complejos. A diferencia de las soluciones rígidas actuales, el núcleo de la investigación se centra en crear una capa de inteligencia embebida en la herramienta que digitalice el proceso de percepción y razone sobre la estrategia de agarre, permitiendo la manipulación segura y eficiente de objetos heterogéneos, deformables o con alta sensibilidad al daño mecánico.
Para alcanzar este fin, el proyecto se vertebra sobre los siguientes hitos tecnológicos:
- Desarrollo de Inteligencia mediante Percepción Manipulativa y Control Táctil: Integrar una red de sensores de deformación y contacto dentro de estructuras elastómeras para que el sistema de control gestione la no-linealidad de los materiales en bucle cerrado, dotando al robot de una “percepción de agarre” en tiempo real. Este avance es vital en la logística avanzada, donde el sistema debe manipular de forma autónoma catálogos de productos con geometrías y texturas impredecibles que la visión artificial por sí sola no puede procesar con total fiabilidad.
- Transición hacia la Industria 5.0 y Seguridad Intrínseca: Implementar una arquitectura modular e interoperable bajo estándares abiertos (ROS2) y usando materiales blandos, que garantice la colaboración humano-robot sin riesgos mecánicos. La naturaleza deformable de los actuadores permite que operarios y máquinas compartan espacios de trabajo en líneas de clasificación logística, manufactura y postcosecha, aumentando la resiliencia y flexibilidad de la planta.
- Impacto en Sectores Estratégicos y Soberanía Tecnológica: Validar la tecnología en dos escenarios tractores de la Comunitat Valenciana: el sector agroalimentario (reducción de mermas por daño mecánico y cumplimiento de la Ley de Prevención de Pérdidas) y la fabricación en sector metal y madera (manipulación de objetos delicados de tamaño y forma variable). El objetivo final es proveer al tejido industrial, especialmente a las pymes, de herramientas de automatización accesibles y versátiles que reduzcan la dependencia tecnológica exterior y mejoren la competitividad global.
Socios:
- Universitat Politècnica de València (UPV) (coordinador)
- Instituto Tecnológico Metalmecánico, Mueble, Madera, Embalaje y Afines (AIDIMME) (Instituto tecnológico)
- Nuevas Técnicas de Automatización Industrial S.L. (NUTAI) (Empresa)
- Greenvision – Quality Sorting Systems (GREENVISION) (Empresa)
- LAGRAMA (Empresa)
- Factor Ingeniería y Decoletaje (FACTOR) (Empresa)